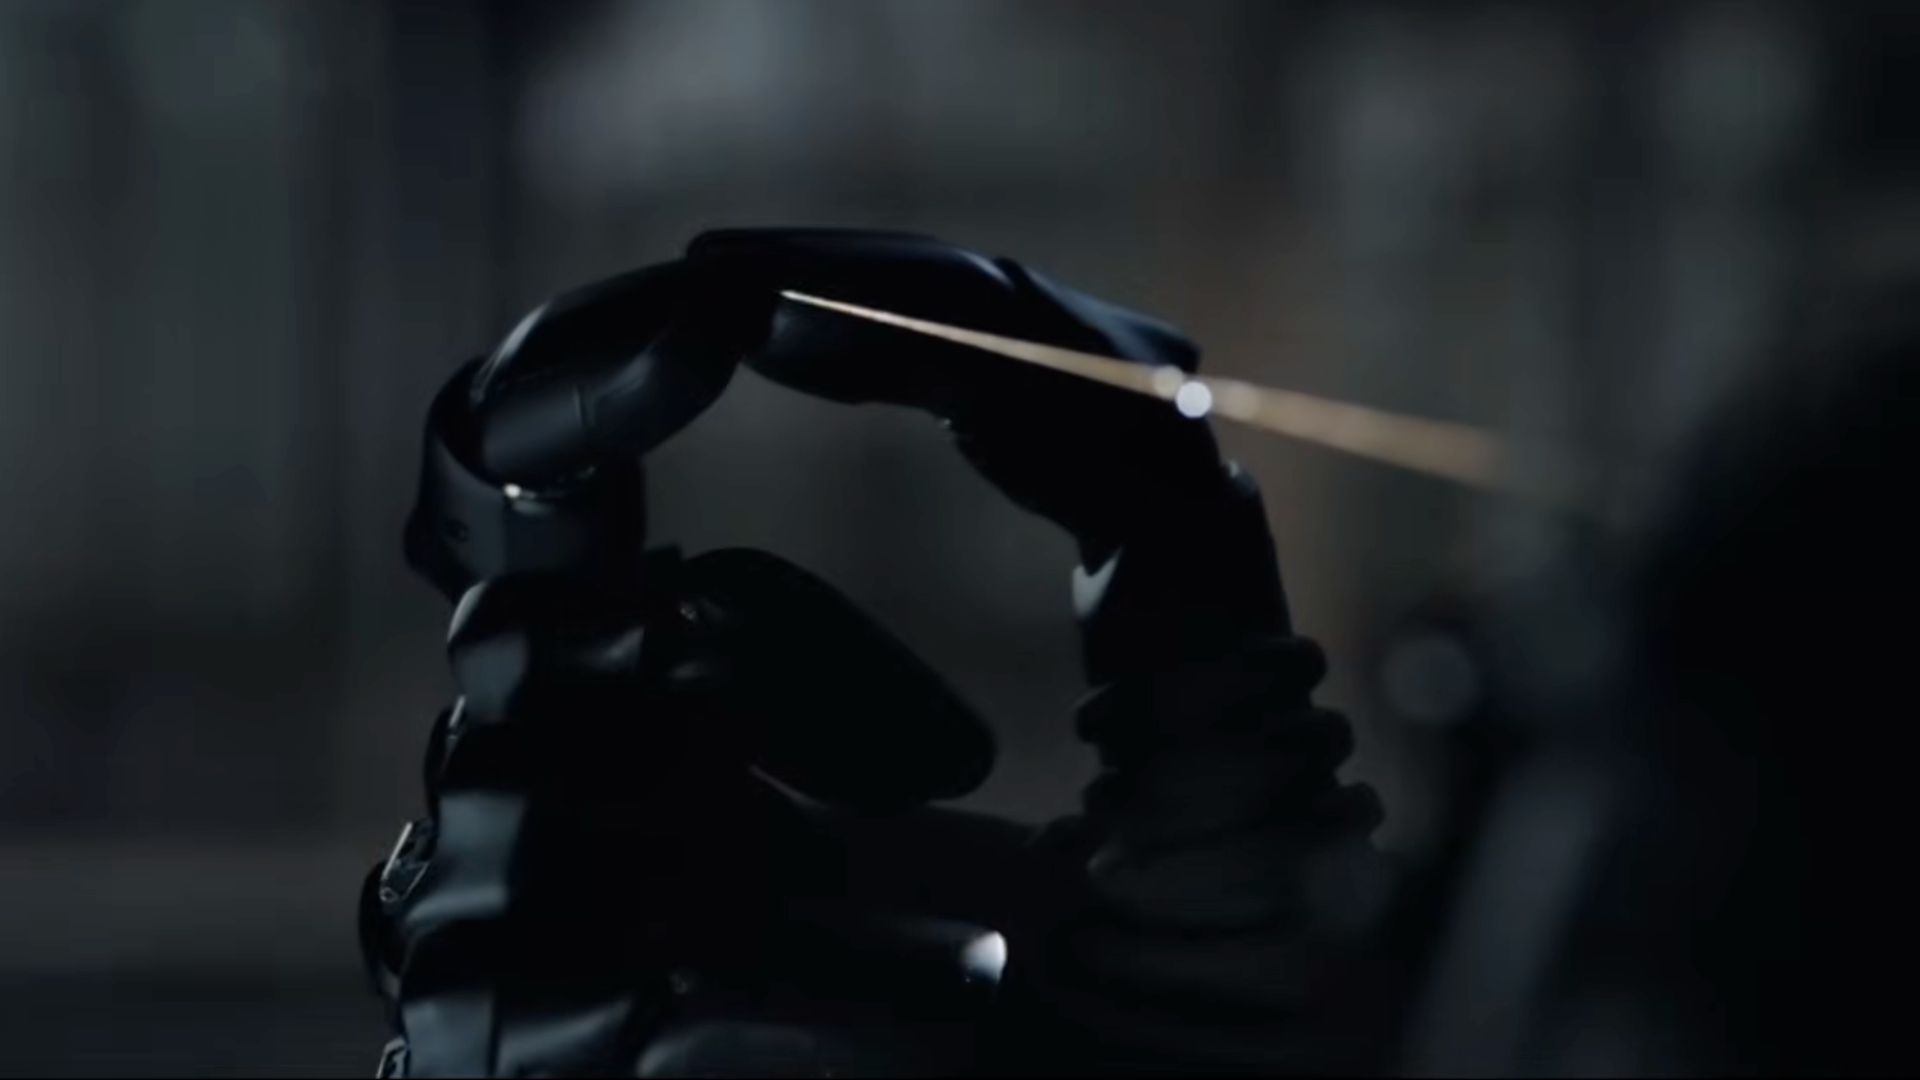
Video: Čínska robotická ruka ovláda jemné hodvábne vyšívanie s presnou kontrolou prstov
Zdroj: Interesting Engineering - Jijo Malayil | 7. 10. 2026
Čínsky startup AGILINK predviedol svoju robotickú ruku, ktorá zvláda základné techniky vyšívania pomocou hodvábnej nite.
Čínsky startup v oblasti robotiky AGILINK predviedol svoju robotickú ruku, ktorá vykonáva základné techniky vyšívania pomocou hodvábnej nite. Demonštrácia zahŕňala rozdelenie hodvábnej nite na 16 jemnejších prameňov, navliekanie ihly, napínanie látky cez rám a vykonávanie počiatočných stehov.
Robotická ruka OmniHand 3 Ultra firmy AGILINK využívala koordinované pohyby prstov na udržanie napätia pri separovaní a manipulácii s jemnými prameňmi.
Demonštrácia zdôrazňuje výzvy spojené s použitím robotických rúk na presnú manipuláciu s tenkými a flexibilnými materiálmi.
Majstrovstvo hodvábneho vyšívania
AGILINK, spin-off čínskej robotickej spoločnosti AgiBot, predviedol svoju obratnú robotickú ruku OmniHand 3 Ultra, ktorá vykonáva techniky používané v tradičnom vyšívaní v Suzhou. Demonštrácia zahŕňala školenie robotickej ruky na rozdelenie hodvábnej nite, navliekanie ihly, napínanie látky cez vyšívací rám, krútenie nite a vykonávanie stehov.
Vyšívanie v Suzhou si vyžaduje presnú manipuláciu s hodvábom, ktorý sa môže ohýbať, kĺzať a meniť tvar pri malých zmenách aplikovanej sily. Počas demonštrácie učil majster vyšívania Fu Xianghong robota, ako manipulovať s materiálom – jedným z kľúčových krokov bolo rozdelenie hlavnej hodvábnej nite na 16 jemnejších prameňov. Robot používal jeden prst na separáciu prameňov, zatiaľ čo ostatné prsty udržiavali napätie.
Ruka musela tiež udržiavať špičky prstov v kontakte s hodvábom a zároveň umožniť nite otáčať sa počas krútenia. Navliekanie ihly a šitie si vyžadovalo dodatočnú kontrolu nad polohou, silou a koordináciou prstov.
"Hodváb nemá pevný tvar. Sila prstov to určuje. To robí z vyšívania test hardvéru a kontroly dohromady: plne priamovodná ruka s 21 aktívnymi stupňami voľnosti a vizuálno-taktílny senzor v každom prste, ktorý číta kontakt z deformácie povrchu," uvádza popis videa zverejnený firmou.
AGILINK uviedol, že proces školenia kombinoval dáta z teleoperácie s posilňovacím učením. V konečnej úlohe robot vykonával kontinuálny pohyb, ktorý zahŕňal krútenie a následné zdvíhanie nite. Keďže nite pristávala na inej pozícii zakaždým, úloha si vyžadovala, aby sa robot prispôsobil svojim pohybom, namiesto toho, aby nasledoval pevne stanovenú sekvenciu.
Ruka získava dotyk
OmniHand 3 Ultra je približne veľká ako ľudská ruka a váži 1,9 libry (630 gramov). Používa architektúru priamovodného pohonu, pričom motory sú priamo pripojené k kĺbom, namiesto použitia šliach alebo medzitransmisných mechanizmov.
Ruka údajne dokáže stabilne udržať 6,6 libier (3 kilogramy) a zdvihnúť až 17,6 libier (8 kilogramov). Dokáže sa otvárať a zatvárať za približne 0,3 sekundy a má opakovateľnosť polohy približne 0,008 palca (0,2 milimetra).
Senzor dotyku je ďalšou súčasťou systému. Každý prst používa senzor založený na vízii, ktorý detekuje zmeny v deformácii jeho kontaktného povrchu. Podľa AGILINK môžu senzory merať silu v troch rozmeroch a detegovať deformácie tak malé ako 0,08 milimetra.
Tento článok bol pôvodne publikovaný na Interesting Engineering. Preklad a úprava: Martin Kováč, robotika24.
O autorovi
Martin Kováč
Martin je technologický novinár so zameraním na robotiku, umelú inteligenciu a automatizáciu. Po štúdiu informatiky na STU v Bratislave pracoval v niekoľkých technologických firmách, odkiaľ prináša praktický pohľad na najnovšie inovácie. Pre robotika24 pokrýva témy od priemyselných robotov až po spotrebiteľskú elektroniku a autonómne vozidlá.