Vedci z EPFL a Duke University odhalili tajomstvo navigácie zebrafish
Zdroj: EPFL News - Celia Luterbacher | 22. 10. 2025
Vedci z EPFL a Duke University úspešne replikovali neurónové obvody, ktoré umožňujú zebrafish reagovať na vizuálne podnety a udržiavať svoju pozíciu v prúdiacej vode. Pomocou simulácií, robotov a živých rýb poskytli kompletný obraz o tom, ako mozgové obvody, mechanika tela a prostredie spolupracujú na riadení správania. Tento výskum ponúka nové poznatky o tom, ako telo ovplyvňuje vnímanie a správanie u larválnych zebrafish. Výsledky štúdie boli publikované v časopise Science Robotics. Ich simulácia dokonca predpovedala dva doteraz neidentifikované typy neurónov. Výskum je dostupný ako open-source platforma pre ďalšie štúdium.
Paradox neurovedy
Neuroveda čelí paradoxu, keďže mozgy sa vyvíjajú v špecifických senzorických a fyzických prostrediach, ale neurónové obvody sú zvyčajne študované izolovane v kontrolovaných laboratórnych podmienkach. Bez zohľadnenia tela, v ktorom sa mozog vyvinul, nemôžeme plne pochopiť, ako environmentálne faktory formujú funkciu mozgu. BioRobotics Lab na EPFL sa špecializuje na vývoj bioinšpirovaných robotov, aby rozlúštili interakcie medzi mozgom a telom, ktoré sú zapojené do senzorimotorickej koordinácie. Nedávno publikovali štúdiu v Science Robotics, ktorá poskytuje podrobný pohľad na vtelenie, alebo ako telo ovplyvňuje vnímanie, u larválnych zebrafish.
Pohľad z rybieho oka
S ich priesvitnými telami poskytujú malé larválne zebrafish optický prístup ku všetkým svojim neurónom, čo z nich robí dobre študované zvieracie modely v biomedicínskom výskume. Neurobiologička Eva Naumann a jej tím na Duke University poskytli architektúru neurónovej siete odvodenú z dát z reálneho času z mozgov živých zebrafish. BioRobotics Lab potom spolupracoval s Naumann a jej tímom na vývoji simulácie, ktorá verne reprodukovala vizuálne spracovanie zebrafish, mechaniku tela a neurónové obvody, od sietnice po miechu.
Robotická validácia
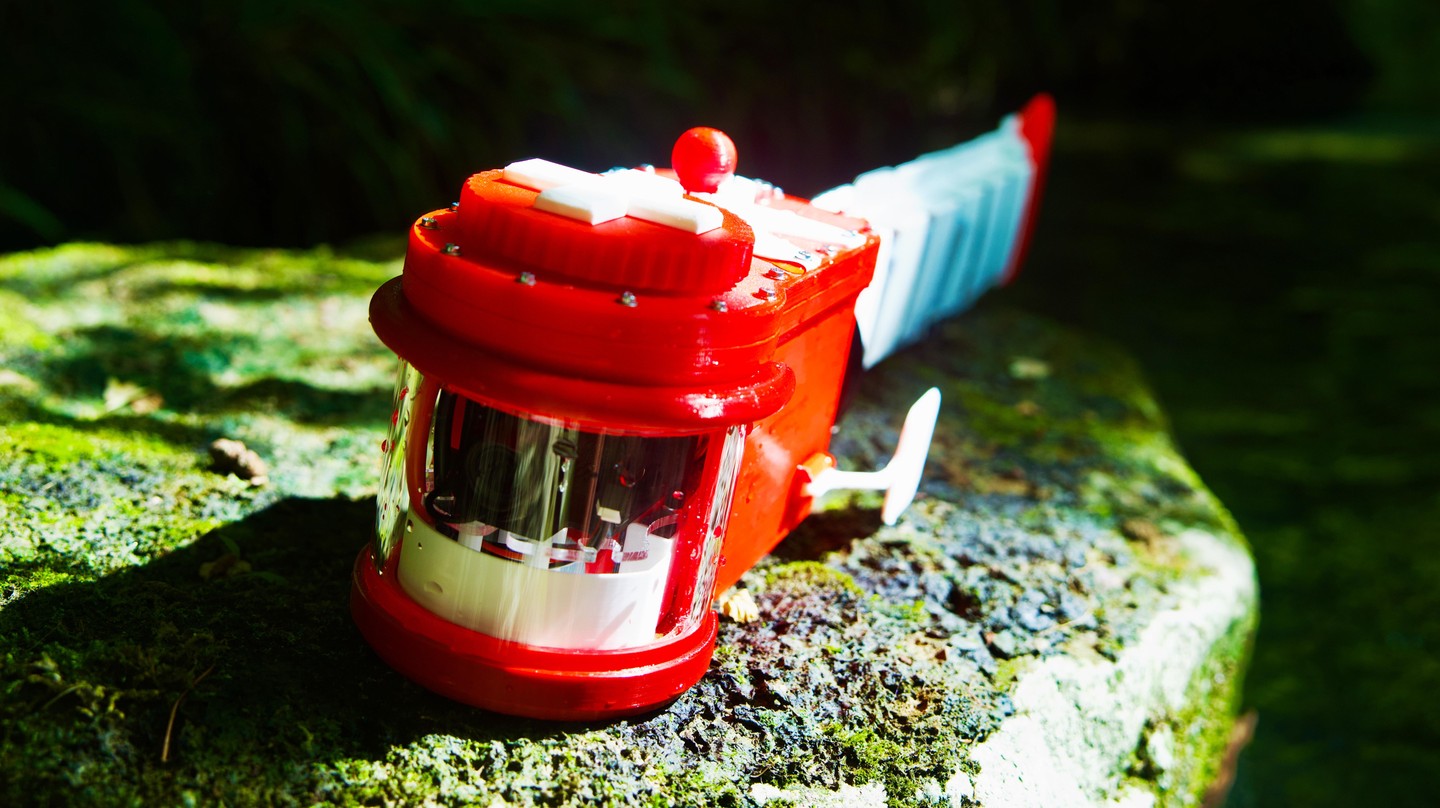
Na ďalšie overenie svojej práce postdoktorandský výskumník Xiangxiao Liu z EPFL postavil 80 cm robotickú larvu zebrafish vybavenú dvoma kamerami pre oči, motormi na pohyb segmentov chvosta a rovnakými neurónovými obvodmi ako simulovaná zebrafish. V experimentoch v rieke Chamberonne v Lausanne robot dokázal odolať prúdu a udržať svoju pozíciu aj v chaose prirodzeného prostredia.
Otvorená platforma pre štúdium
BioRobotics Lab už rozširuje tento výskum na štúdium plaveckých vzorcov zebrafish. Ich simulácia a dizajn robota sú dostupné ako open-source nástroje pre výskumníkov na štúdium vizuomotorickej koordinácie u zebrafish a iných zvierat. Auke Ijspeert zdôrazňuje, že práca demonštruje, aké dôležité sú modely a simulácie pre pochopenie, ktoré senzorimotorické mechanizmy sú dostatočné pre určité biologické funkcie.
Zdroj
Autor pôvodného článku: Celia Luterbacher
Zdroj: EPFL News
Originál: https://actu.epfl.ch/news/roboticists-reverse-engineer-zebrafish-navigatio-2
Preklad a úprava: Redakcia robotika24
Licencia: CC BY-SA 4.0
Inzercia
Tento článok bol pôvodne publikovaný na EPFL News. Preklad a úprava: Martin Kováč, robotika24.
O autorovi
Martin Kováč
Martin je technologický novinár so zameraním na robotiku, umelú inteligenciu a automatizáciu. Po štúdiu informatiky na STU v Bratislave pracoval v niekoľkých technologických firmách, odkiaľ prináša praktický pohľad na najnovšie inovácie. Pre robotika24 pokrýva témy od priemyselných robotov až po spotrebiteľskú elektroniku a autonómne vozidlá.